 域财网
miniAuto Pro、TurboPi 和ClawPi入门小车怎么选?
快速答案(Quick Answer)
- 选miniAuto Pro:预算有限,优先嵌入式学习,希望一站式体验AI视觉、AI大模型与智能体应用。
- 选TurboPi:专注AI视觉交互应用,适合零基础学习ROS2与视觉算法。
- 选ClawPi:追求LCD屏的便捷交互体验,同时希望学习ROS2核心功能,深入探索SLAM建图导航与具身智能应用。
一、引言
入门是学习机器人编程、AI视觉与智能交互的理想起点。不同平台在主控架构、感知硬件与功能拓展上各有侧重,有的侧重基础编程与视觉识别,有的支持激光雷达等传感器,可拓展更多应用场景。结合自身学习目标与开发需求,才能选到更合适的入门小车。
二、产品概况
Hiwonder推出的miniAuto Pro、TurboPi与ClawPi三款入门小车,均具备全向移动、AI视觉识别、机械爪抓取等功能。但在教学定位上,有着清晰的区别:
1 miniAuto Pro:面向嵌入式开发的AI视觉小车
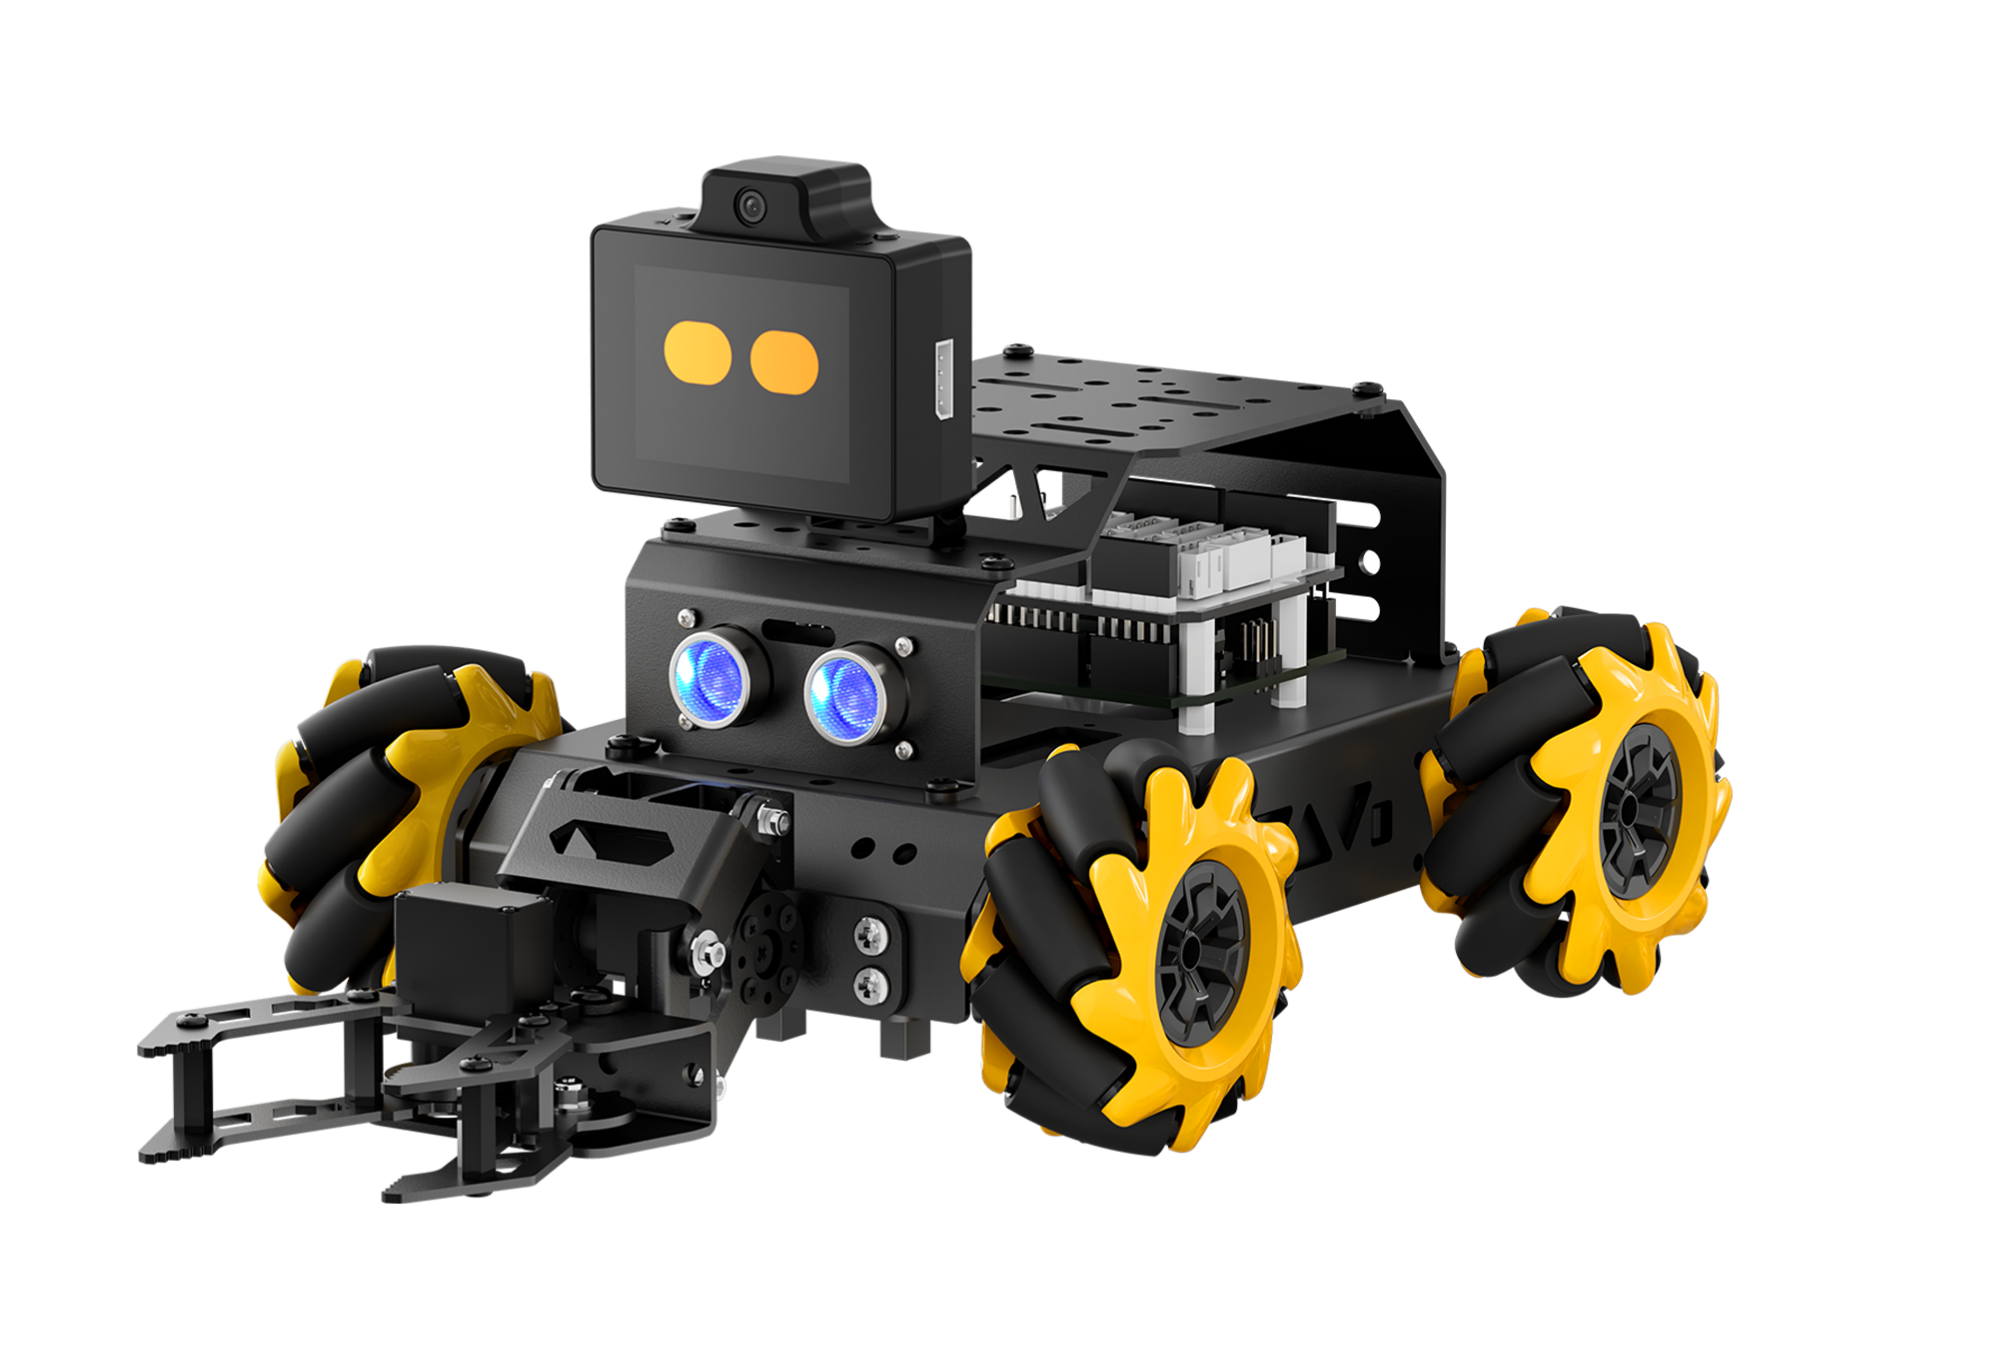
定位:兼顾嵌入式编程,一站式提供AI视觉、多模态大模型及AI智能体体验。
硬件配置:基于ESP32主控开发,搭载麦克纳姆轮、霍尔磁编码减速电机、2自由度机械臂、超声波/巡线传感器,还可拓展WonderLLM ESP32-P4C5 AI大模型模块(P4+C5双芯架构)。
交互玩法:支持人脸识别、目标追踪、视觉巡线等十余种离线视觉功能;语音识别、语音播报、语音控制等AI语音交互,以及超声波测距、跟随、避障、巡线等传感器交互。
核心优势:原生支持Scratch、Arduino、Python三种编程方式。搭配AI大模型模块后,可结合多模态AI大模型与ESP-Claw智能体,将AI感知、任务理解与机械臂操作、底盘运动相结合,探索智能交互与具身智能应用。
2 TurboPi:面向AI视觉算法学习的ROS2小车
定位:以体系化AI视觉算法学习为核心,同时兼顾AI大模型与智能体应用。
硬件配置:采用"树莓派4B/5+STM32控制器"双脑架构,搭载麦克纳姆轮底盘、高性能直流电机,配备2自由度云台摄像头、2自由度机械臂以及WonderEcho Pro AI 语音交互模块。
交互玩法:深度适配OpenCV、KCF、YOLO26、MediaPipe等视觉算法框架。
核心优势:覆盖多种主流视觉算法框架,并可结合多模态 AI 大模型与 OpenClaw 智能体,将视觉识别、语音交互与机器人运动控制相结合,探索更多智能机器人应用。同时配套290+节课程,课程体系极其完善。
3 ClawPi:高性价比 ROS2 具身智能入门平台
定位:硬件高度集成、高性价比的 ROS2 具身智能入门平台。
硬件配置:提供枪灰色、黑色两种选择。采用"树莓派5+ARM"双脑架构,在2自由度云台摄像头、2自由度机械臂与AI语音交互盒基础上,增加COIN-D6激光雷达与LCD高分辨率液晶显示屏,并搭载霍尔磁编码减速电机,运动转向控制精准。
交互玩法:兼容OpenCV、KCF、YOLO26、MediaPipe等视觉算法框架;支持TEB路径规矩、单点导航、多点导航、雷达避障、雷达跟随等激光雷达功能。
核心优势:在同价位产品中硬件配置与功能集成度最高。依托LCD屏幕,可快速体验人脸追踪、手势操控、肢体控制及AI对话等预置玩法,门槛极低;同时部署AI大模型与OpenClaw智能体,结合激光雷达,可探索更复杂的具身智能应用。
三、关键差异说明
1 主控平台
ESP32基于微控制器架构,开机即用,实时性高,适合轻量级嵌入式控制、传感器数据采集与基础视觉逻辑处理。
树莓派4B/5可运行完整的Linux操作系统,算力强劲,开源生态完善。能够流畅运行 Python 高级算法库、OpenCV 视觉框架以及完整的 ROS2 机器人节点通信。
2 直流电机与霍尔磁编码减速电机
普通直流电机,可以满足基础移动控制,实现稳定的360°全向运动。而霍尔磁编码减速电机增加了位置反馈能力,支持闭环控制,能够实时获取轮速和运动状态,让机器人移动更加精准。这是实现稳定SLAM建图和自主导航的重要支撑。
3 超声波避障与激光雷达导航
超声波模块主要用于检测前方障碍物距离,适合基础避障与运动控制实践;激光雷达能够360°扫描周围环境,获取更丰富的距离信息,可用于构建地图、定位和路径规划。
4 手机App vs LCD屏开机即玩
miniAuto Pro、TurboPi 需通过蓝牙或WiFi连接,用手机App进行控制。ClawPi支持手机App控制的基础上,额外搭载1.9寸LCD屏幕,将人脸追踪、手势操控、肢体控制和AI对话玩法直接预置在设备端,开机后无需连接手机App,通过小车端侧按键即可快速切换功能玩法,交互更便捷。
四、核心参数横向对比
| 维度 | miniAuto Pro | TurboPi | ClawPi |
| 控制器 | ESP32 | 树莓派5/4B+STM32 | 树莓派5 + ARM |
| 尺寸 | 299×164×150mm | 187×162×139mm | 313.5×170×170mm |
| 电机 | 霍尔磁编码减速电机 | 高性能直流电机 | 霍尔磁编码减速电机 |
| 测距 | 超声波传感器 | 超声波传感器 | COIN-D6激光雷达 |
| 屏幕 | 无 | 无 | LCD液晶屏(预置玩法) |
| AI大模型 | 标准版及以上支持 | 豪华版及以上版本支持 | 全系支持 |
| 智能体 | ESP-Claw(旗舰版) | 无 | OpenClaw(全系支持) |
| 资源 | 150+节课程,100+讲视频讲解 | 290+节课程,150+讲视频讲解 | 150+节课程,60+讲视频讲解 |
| 优势 | 门槛最低,面向嵌入式学习,支持Scratch、Arduino、Python三种编程方式 | 课程体系更完善,兼顾Python与AI视觉算法学习 | 集成雷达与屏幕,支持SLAM建图导航,开机即玩 |
FAQ
Q1:没有Python编程基础,选哪款上手容易?
A:首先考虑 miniAuto Pro。无需配置 Linux 环境,支持从 Scratch 图形化编程入门,再逐步学习 Arduino、Python 和嵌入式控制,适合循序渐进地掌握机器人开发。
Q2:WonderLLM AI大模型模块采用的ESP32-P4C5芯片与S3芯片有什么不同?
A:差异主要在芯片架构与功能体验。ESP32-P4C5 是双芯架构,P4芯片侧重计算与AI推理,C5芯片负责高速网络通信,双芯各司其职,保障了复杂场景下的性能稳定输出;此外集成了 ESP-Claw 智能体,可体验更丰富的 AI 交互及智能体应用。而ESP32-S3 则更适合基础 AI 视觉识别、语音处理等常规端侧 AI 应用。
Q3:TurboPi 和 ClawPi 都支持 ROS2,主要区别是什么?
A:两者都能用于 ROS2 与 AI 视觉学习,但硬件侧重点不同。TurboPi 更侧重视觉算法、运动控制与综合应用;ClawPi 增加 TOF 激光雷达、磁编码电机和 LCD 屏,更适合开展 SLAM 建图、路径规划、自主导航及移动抓取项目。
Q4:三款小车的智能搬运功能有什么区别吗?
A:三款产品都配备 2 自由度机械臂,可用于基础抓取与搬运实践。miniAuto Pro 更适合结合 ESP32 编程和端侧 AI 开展操作控制;TurboPi 可将视觉识别与抓取动作结合;ClawPi 还可进一步结合激光雷达与 ROS2 导航,探索自主移动与指定区域搬运。
Q5:ESP-Claw和OpenClaw有什么区别?
A:OpenClaw 是面向 PC 和服务器的通用 AI Agent 框架;ESP-Claw 则是乐鑫针对 ESP32 系列芯片打造的轻量级嵌入式 AI Agent 框架。它将 Agent Loop、设备感知和执行控制部署到芯片端,无需高配置电脑即可运行,具有低成本、低功耗和本地控制响应快等优势;大模型推理通常仍由外部模型服务提供。